
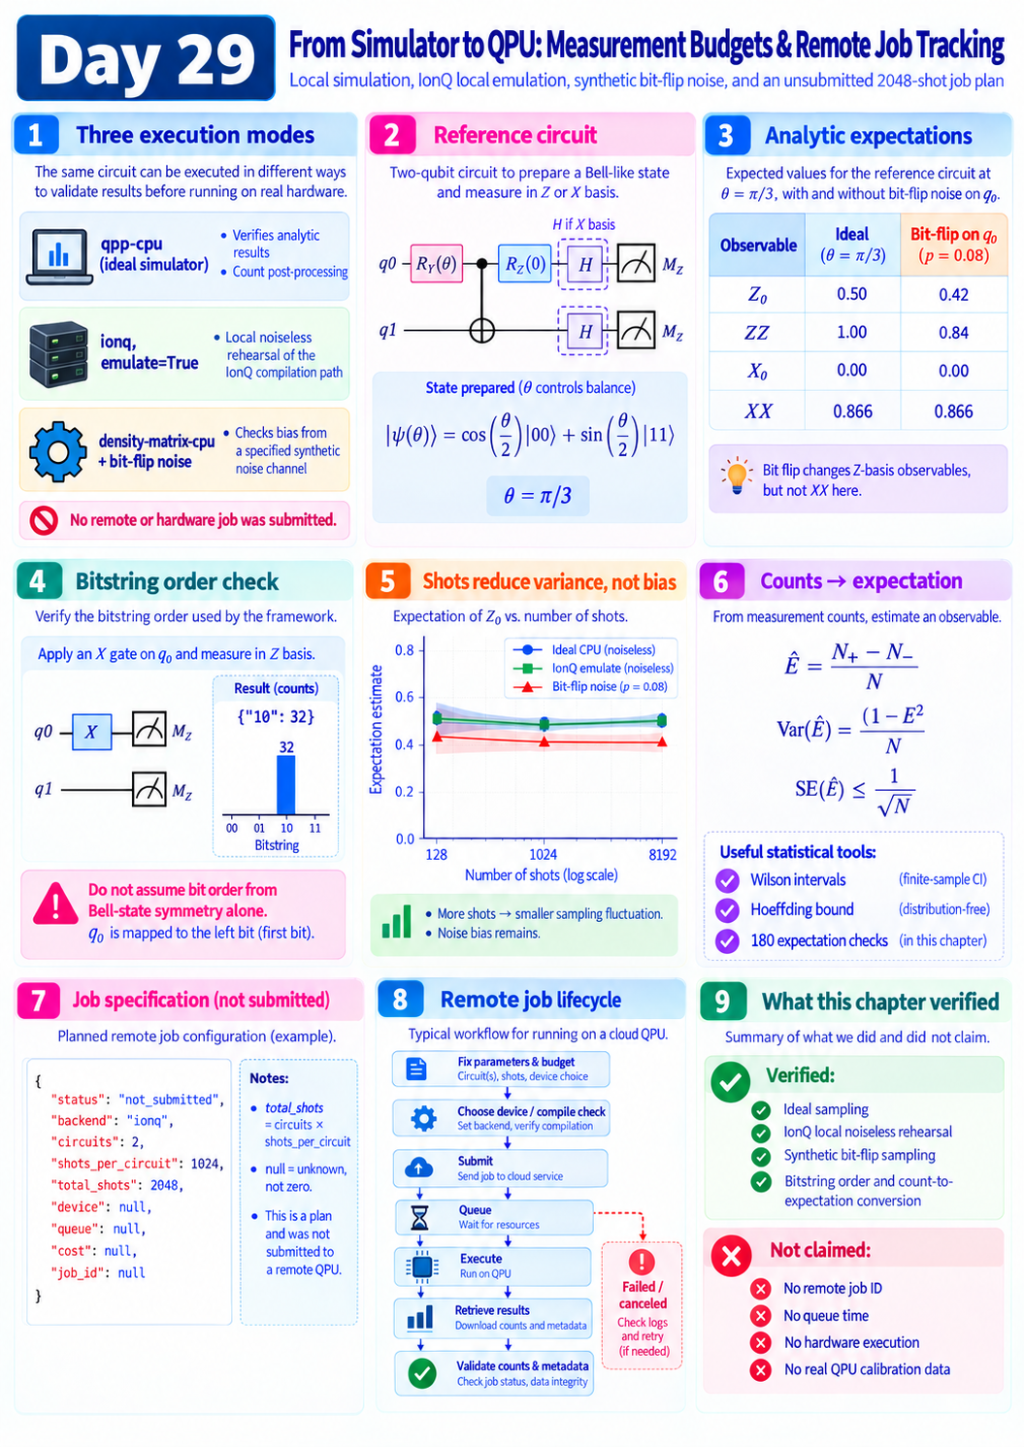
Day 28 把「一個狀態向量拆到多卡」和「多個獨立任務平行跑」分開。今天再往外走一步:本地模擬器通常一聲呼叫就回數字;真要上 QPU(量子處理器),同一條電路會變成有排隊、有限次量測、裝置條件與工作紀錄的遠端流程。
想像你在家印一張證明書,按一下就拿到;改成向公家機關申請,就要選窗口、繳費額度、拿號碼牌、等叫號、核對回件。菜譜(電路)可以相同,執行條件卻完全不同。本章用能直接推導答案的兩量子位元小電路,依序做:CPU 理想抽樣 → IonQ 後端的本地無噪聲預演 → 指定位元翻轉雜訊下的抽樣,並把一次求值展開成尚未提交的工作規格。
程式:execution.py、experiment.py、run_all.py、報告與資料核對、測試。完整 結果報告。
Day29 rehearses moving a two-qubit, analytically checkable circuit toward a physical QPU: CPU ideal sampling, local noiseless IonQ-target emulation, and synthetic bit-flip sampling, plus an unsubmitted 2048-shot job specification. It verifies bitstring order, converts counts to expectations with Wilson intervals, and records job-lifecycle fields without submitting remote or hardware jobs.
CPU 是中央處理器;GPU 擅長平行運算。模擬器用一般電腦計算量子狀態;QPU 以實際量子系統執行操作。IonQ 是量子運算供應商。本章的預演先走指定後端的編譯路徑,再於本地模擬執行;編譯是把程式轉成後端可執行的操作。解析式是可直接推導預期答案的公式。本日沒有真實 QPU 實測,也沒有提交雲端模擬器工作。
| 層級 | 本日狀態 | 能驗證什麼 | 仍未知的事 |
|---|---|---|---|
qpp-cpu 理想模擬器 |
已執行 | 解析式、計數後處理 | 真實裝置噪聲 |
ionq, emulate=True |
已執行,本地無噪聲 | 此後端編譯路徑與取樣結果 | 帳號權限、遠端接收、QPU 執行 |
density-matrix-cpu+位元翻轉 |
已執行,合成噪聲 | 指定通道造成的偏差 | 裝置校準與實際各種誤差來源的大小 |
| 雲端模擬器/語法檢查工具 | 未提交 | 依服務而異 | 不等於實體量子處理器 |
| 實體量子處理器 | 未提交 | 需遠端工作與裝置紀錄才有證據 | 排隊、硬體時間與費用皆未量測 |
NVIDIA 文件說明 cudaq.set_target('ionq', emulate=True) 會在本地執行無噪聲預演;單純選 ionq 預設可能提交到供應商模擬器。硬體執行需要帳號與具體裝置選擇。[D27] 本日將 CUDAQ_DEFAULT_SIMULATOR=qpp 固定在子程序載入套件前,並使用本機 CUDA-Q 0.15.1 實際驗證。
# execution.py 內的本地硬體 target 預演
cudaq.set_target('ionq', emulate=True)
counts = cudaq.sample(measured, theta, basis, shots_count=1024)
程式只接受三個明確的本地模式。沒有可直接提交遠端的命令,也不需要憑證。本地預演成功,不代表現在選得到任何特定 QPU。
先用能直接推導答案的小電路做初步檢查,再搬分類模型。兩量子位元準備沿用 Day 08:
|ψ(θ)⟩ = cos(θ/2)|00⟩ + sin(θ/2)|11⟩
θ = π/3
q0: RY(θ) — control — RZ(0) — [H if X basis] — MZ
q1:         X              — [H if X basis] — MZ
RY/RZ 分別是繞 Y 軸與 Z 軸的旋轉;θ 是旋轉角度。CNOT 是受控反相閘:q0 為 1 時翻轉 q1。H(Hadamard 閘)用來轉換量測方向;MZ 表示沿 Z 基底量測。基底是用來區分狀態的一組方向:Z 基底對應通常的 0/1;X 基底可顯示不同的相位關係。
RZ(0) 是 Day 26 沿用的噪聲位置標記;理想電路中不改變狀態。用 Z 基底計數估 Z0 與 ZZ,用兩個 H 之後的計數估 X0 與 XX。同一基底內共用 shots,兩基底是兩次電路執行。
Z0/X0 只觀察第 0 個量子位元;ZZ/XX 將兩個位元在對應方向的 ±1 記分相乘,再取平均。噪聲通道描述干擾如何改變狀態;位元翻轉以指定機率交換 0 與 1。
解析值如下;p=.08 表示僅在準備完成後,對 q0 套一次位元翻轉——不是每個量子閘都出錯 8%,也不是 IonQ 校準值:
| 量測量 | 理想值 | 指定位元翻轉後 |
|---|---|---|
| Z0 | cosθ = 0.5 | (1−2p)cosθ = 0.42 |
| ZZ | 1 | 1−2p = 0.84 |
| X0 | 0 | 0 |
| XX | sinθ ≈ 0.866025 | sinθ ≈ 0.866025 |
位元翻轉對 X 方向的量測量沒有改變,但會改變 Z 方向。噪聲影響必須連同量測方式一起解讀。這個小電路用來核對執行方式與輸出,沒有新訓練,也不宣稱本日重跑了 Wine 分類器或得到 QML 準確率。
Bell 態是具有糾纏的雙位元狀態,例如 (|00⟩+|11⟩)/√2;糾纏表示兩個位元無法各自獨立描述。這個例子在 Z 基底只出現 00 或 11,但 00 與 11 交換位元順序後看起來一樣,無法驗證 q0 到底在哪一側。本日先對 q0 施 X,明確依 q0、q1 順序 MZ,三種模式都得到 {'10': 32},才繼續解讀計數。
estimate() 要求兩位元字串、非負整數計數、總和等於 shots。Z0/X0 將第一位的 0 記為 +1、1 記為 −1;ZZ/XX 則依奇偶性記分:00、11 記 +1,01、10 記 −1。將來接其他後端時,仍需重新做這個檢查電路與必要的資料格式轉換,不能推論所有供應商都使用相同字串順序。
明確末端量測也保留了需要的輸出量子位元。[D28] 本地硬體後端的編譯轉換可能與一般模擬器的 explicit_measurements 支援不同,因此本日用末端 Z 量測加上非對稱檢查電路驗證實際回傳格式。
一次 shot 是一次狀態準備與量測。計數(counts)記錄每種結果出現幾次;期望值是依機率計算的平均。每個量測量的單次記分是 ±1。N 次獨立、同分布 shots 下:
E_hat = (N_plus − N_minus) / N
Var(E_hat) = (1 − E²) / N
SE(E_hat) ≤ 1 / sqrt(N)
N_plus/N_minus 是 +1 與 −1 的次數;E_hat 是由樣本估計的平均值,E 是理論期望值。Var 是變異數,衡量估計值的分散;SE 是標準誤,描述典型波動大小。
獨立同分布表示各次抽樣互不影響且機率相同——這是假設;真實裝置的時間漂移與相關性可能違反它。理想 ZZ=1 沒有抽樣變異;加入位元翻轉後,ZZ 會往 0.84 收斂,增加 shots 不會讓它回到 1。
sample 回傳抽樣計數;隨機種子用來重現本地抽樣序列。
本日每模式跑 128/1024/8192 shots,各 5 個隨機種子、2 個基底,共 30 次 sample。三模式合計 90 筆計數與 180 個期望值;主實驗共 280,320 shots,另有 96 個檢查電路 shots 與 8 次 CPU 直接計算期望值的呼叫。
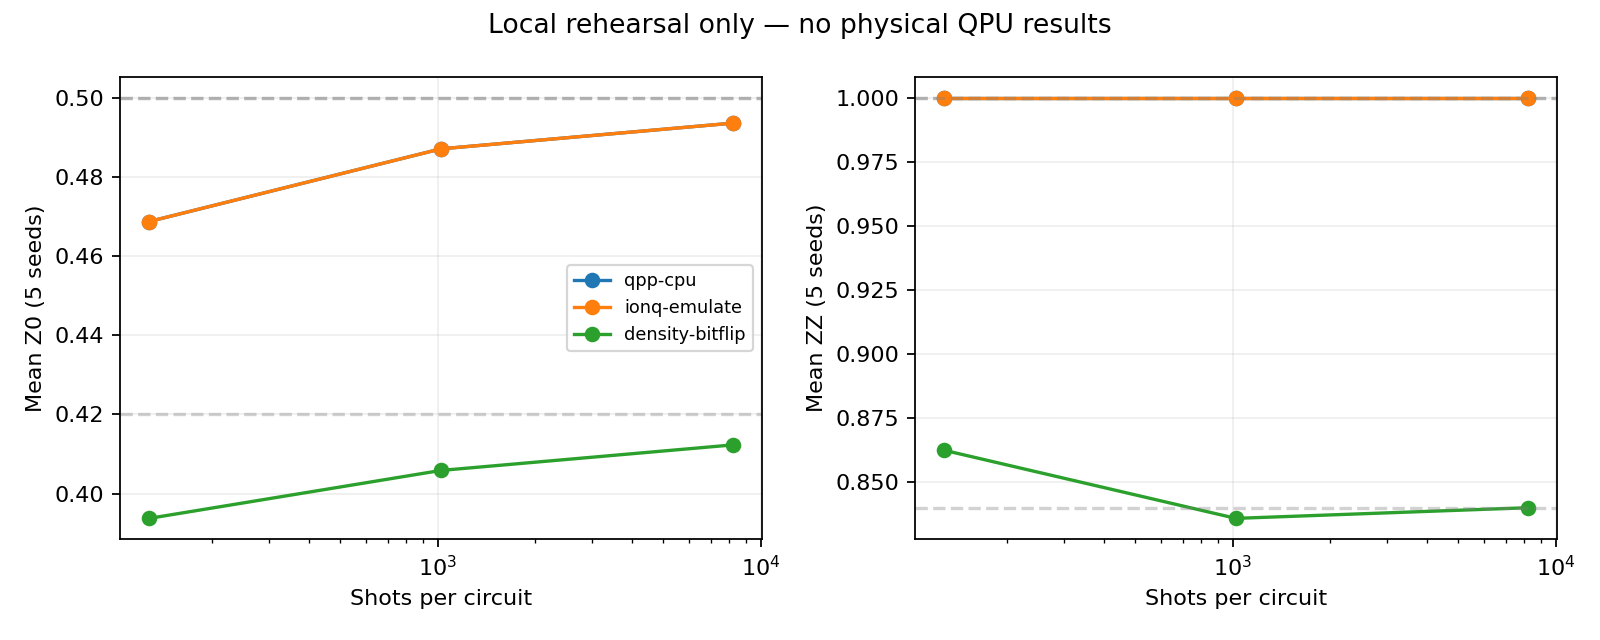
圖為 5 個隨機種子的平均值;虛線是模式的解析參考值,不是信賴區間。CPU 與 IonQ 預演曲線重疊:兩者本次使用相同底層模擬器與隨機種子,不能視為兩份獨立的硬體證據。
JSON 是保存結構化資料的文字格式。Wilson 區間估計二項比例的不確定性;此處的二項分布描述 N 次抽樣中 +1 出現的次數。95% 指在相同假設下反覆抽樣並建立區間,長期約有 95% 的區間涵蓋真值——不表示所有項目必定同時涵蓋真值。
原始 JSON 保存每個期望值的逐項 95% Wilson 區間:先對 P(+1) 算比例區間,再透過 E=2P(+1)−1 轉換。即使本次全是 +1,Wilson 區間也不會退化成零寬度;它仍不包含噪聲模型誤差或硬體漂移。
測試不要求「每個 95% 區間都包含參考值」,也不要求更多 shots 時每次誤差都更小。數值驗證使用 Hoeffding 界:
Pr(|E_hat−E| ≥ ε) ≤ 2 exp(−Nε²/2)
ε(N) = sqrt(2 ln(2M/α) / N)
M=180,α=.01
Hoeffding 界對抽樣誤差超過 ε 的機率給出上限。Pr 是機率,exp 是指數,ln 是自然對數;M 是檢查總數,α 是允許整組出現超界的機率上限。聯集界把各項超界機率上限加總,用來控制整組檢查的風險。
對 180 個檢查用聯集界,得到整組檢查至少 99% 的覆蓋保證;這不要求各組估計彼此獨立,但各組內仍需滿足 shot 假設。寬鬆界適合抓大幅錯誤,不能拿「通過」宣稱硬體品質。另以 8 個直接計算期望值的呼叫對解析式核對,避免完全依賴隨機檢查。
submission_plan.json 保存固定 θ、一組參數、兩個量測電路、每個 1024 shots、總共要求 2,048 次量測。status=not_submitted;裝置、排隊、硬體執行時間與費用欄位皆為 null,工作識別碼為空。這些 null 表示尚未知,不是零成本或零等待。
status=not_submitted 表示尚未提交;null 表示沒有已知數值。校準是量測並記錄裝置當時的行為;誤差緩解用額外量測或後處理降低部分誤差影響,可能增加工作量。
這是主電路的邏輯預算,不含未來硬體位元檢查電路、校準、誤差緩解或重試。供應商可能批次處理多個電路、產生子工作或加入處理成本,因此兩個電路不保證剛好兩個遠端工作,也不等於最終計費單位。
梯度描述參數小幅改動時,目標函數如何變化。參數位移法以兩個角度設定下的結果差來求適用參數的導數。移植 Day 17 參數位移法時也要展開預算。若 K 個參數、B 筆輸入、G 組量測基底、每組 N shots,單次完整位移梯度的簡化需求是 2K × B × G × N,另加損失函數評估、重複與可能的額外電路。這是每參數適用兩次位移的假設,不是所有梯度方法的通用公式。Day 28 的任務平行化能併發部分工作,不能減少原本需要的總 shots。
flowchart LR
    A[固定參數與預算] --> B[選定裝置/編譯檢查]
    B --> C[提交並保存 工作識別資訊]
    C --> D[排隊]
    D --> E[執行]
    E --> F[取得結果與 裝置與工作資訊]
    F --> G[計數格式/量測次數/誤差核對]
    C --> H[失敗或取消:保存狀態]
    D --> H
    E --> H
本章引用的 IonQ 文件區分 submitted(已提交)、ready(就緒)、started(已開始),以及 completed(完成)、failed(失敗)、canceled(取消);v0.3 與部分介面將執行中稱為 running。[D29] 實作需保留供應商原始狀態與 API 版本,而不只保留成功或失敗兩種值。API 是程式與服務交換請求和結果的介面。
future 代表尚待取得結果的物件;get() 會等待結果完成。主機在此指提交工作的本地電腦。CUDA-Q 提供 sample_async,以 future 的 get() 取得結果;遠端流程可保存工作識別資訊再回取。[D28] 非同步呼叫讓主機繼續工作,不代表 QPU 已完成,也不會消除排隊。
未來量測要分別保存:主機提交到取得結果的總時間、供應商回報的排隊/執行時間、編譯資訊與裝置附加資訊。用戶端等待 get() 的時間,不能直接叫 QPU 運算時間。本日 JSON 中的 sample_wall_seconds 只量本地同步 sample,包含可能的編譯成本,未分暖機,不用來比較硬體速度。
網路逾時只代表用戶端沒有及時收到回覆,工作可能已建立。工程上先依已保存的工作識別資訊查詢,再決定是否重送;本日待提交規格的自動重新提交次數為 0,以免預算在不知情下翻倍。這是本日的工作規格選擇,不是供應商的重試保證。
原生量子閘是裝置直接支援的操作;連接性描述哪些位元能直接互相作用。電路深度是必須依序執行的操作層數;量子位元對應記錄程式中的位元被安排到哪些硬體位元。糾纏閘可建立位元間糾纏,編譯後的數量可能與原始電路不同。SDK 是與裝置或服務互動的軟體開發工具組。
先在有權限的帳號選定當時可用的實體裝置,核對原生量子閘、連接性、量子位元/shots 限制及量測能力,再檢視編譯後的量子閘數、深度與量子位元對應。邏輯 CNOT 數不等於裝置實際糾纏閘數。
保存執行日期、裝置名稱、校準快照或可取得的校準識別、編譯與 SDK 版本、參數/原始碼摘要、量測基底、要求/回傳 shots,以及誤差緩解設定。若供應商回傳的是機率或已處理的分布,需另建格式轉換程式保留原始語義,不能隨意取整數湊成計數。
取得實際費用或配額條件後,才能把本日的 2048-shot 規格變成可提交工作。本文不固定當前 QPU 型號、可用性或價格。本日沒有設定帳號或裝置,因此目前保存的是本地預演結果與待提交規格,沒有硬體效能結論。
.venv 是專案獨立保存套件的虛擬環境。OMP_NUM_THREADS=1 固定 CPU 平行執行緒數;MPLCONFIGDIR 指定繪圖套件的設定與快取目錄。
沿用 requirements-day29.txt,三模式依序在獨立程序執行:
MPLCONFIGDIR=/tmp/day29-matplotlib .venv/bin/python articles/day29/run_all.py
OMP_NUM_THREADS=1 CUDAQ_DEFAULT_SIMULATOR=qpp \
  .venv/bin/python -m unittest discover -s articles/day29 -p 'test_*.py'

# 單一 mode 範例
OMP_NUM_THREADS=1 CUDAQ_DEFAULT_SIMULATOR=qpp \
  .venv/bin/python articles/day29/experiment.py --mode ionq-emulate
# 核對現有三 mode 紀錄並重新產生報告
MPLCONFIGDIR=/tmp/day29-matplotlib .venv/bin/python articles/day29/report.py
輸出到 results/day29/ 並覆寫同名檔案。每筆記錄包含原始計數、shots、隨機種子、解析參考值、區間與本地經過時間;各模式保存原始碼 SHA-256 摘要與版本。SHA-256 是由檔案內容計算的摘要,可用來核對程式是否一致。隨機種子只服務本地重跑,不保證不同版本、不同後端或真實 QPU 會回傳同一計數。
8 個測試涵蓋非對稱位元順序、奇偶性、Wilson 邊界、非法計數、噪聲極限、本地預演設定、離線預算、保存結果核對與損壞資料偵測。報告產生前會重新從計數計算統計,核對完整 90 組設定與原始碼摘要。
本日完成的是:理想模擬、IonQ 本地無噪聲預演、指定位元翻轉抽樣,以及一份 status=not_submitted 的 2048-shot 工作規格。位元順序檢查、計數→期望值轉換、Wilson/Hoeffding 區間與解析式核對都落在本地證據範圍內。
本日沒有遠端工作識別碼、排隊時間、硬體執行時間、費用或真實裝置校準資料。本地預演與合成噪聲不是實體 QPU 結果;CPU 與 IonQ 預演曲線重疊也不是兩份獨立硬體證據。更多 shots 降低抽樣變異,不能消除指定噪聲造成的偏差。
下一篇 Day 30 把系列各章的模型、資料與效能紀錄彙整起來,分開解讀各類證據能支持什麼、還缺什麼。
[D27] NVIDIA Ion Trap Backends 與 Quantum Hardware 入口,查閱 2026-09-08;說明本地預演、供應商與裝置的區分與帳號條件。本日使用本機 0.15.1 實測,不把 latest 所有範例當固定版本契約。
[D28] Executing Kernels 與 Using Quantum Hardware Providers,查閱 2026-09-08;說明末端量測、sample_async 及遠端結果取得方式。
[D29] IonQ Jobs 與 API v0.4 Get Job,說明工作狀態與附加資訊,不代表本日使用了該 API。完整 參考索引。
[N11] Archie Butterworth et al. “Efficient quantum state preparation on Quantinuum hardware.” arXiv:2609.08414v1 (2026);預印本。原始來源;完整書目。
本章準備硬體工作流程;這篇 Quantinuum 研究提供真實裝置的狀態驗證案例,與本章 IonQ 本地預演的證據範圍不同。



 iThome鐵人賽
 看影片追技術